3DCG / RIGGING & MOTION
動きがつながる、ロボットの機構。
アームの関節とシリンダーの連動から、8脚の歩行へ。形だけでなく、動かして確かめるためのリグとアニメーション。
機構・動作の検証
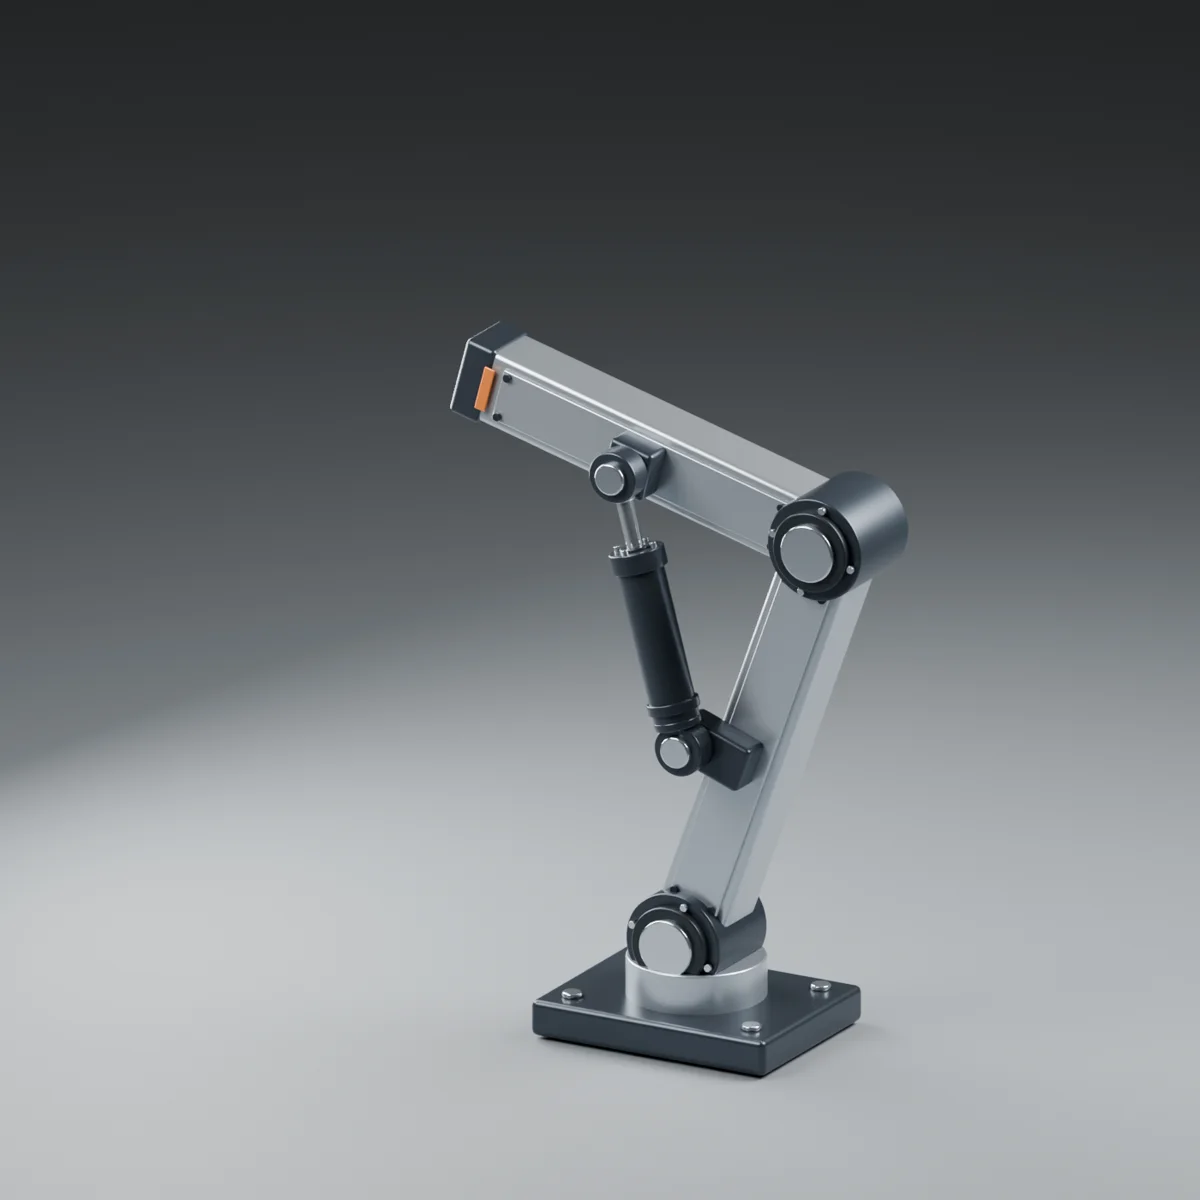
関節から、機構のつながりをつくる。
肩と肘の関節を操作すると、シリンダーの取付位置や軸が追従する簡易ロボットアームを制作しました。見た目の形と、動かすための制約・操作コントローラーを一緒に組み立てています。
この機構を脚へ展開し、8脚の蜘蛛型ロボットのリグと、その場で歩くループアニメーションも制作しました。
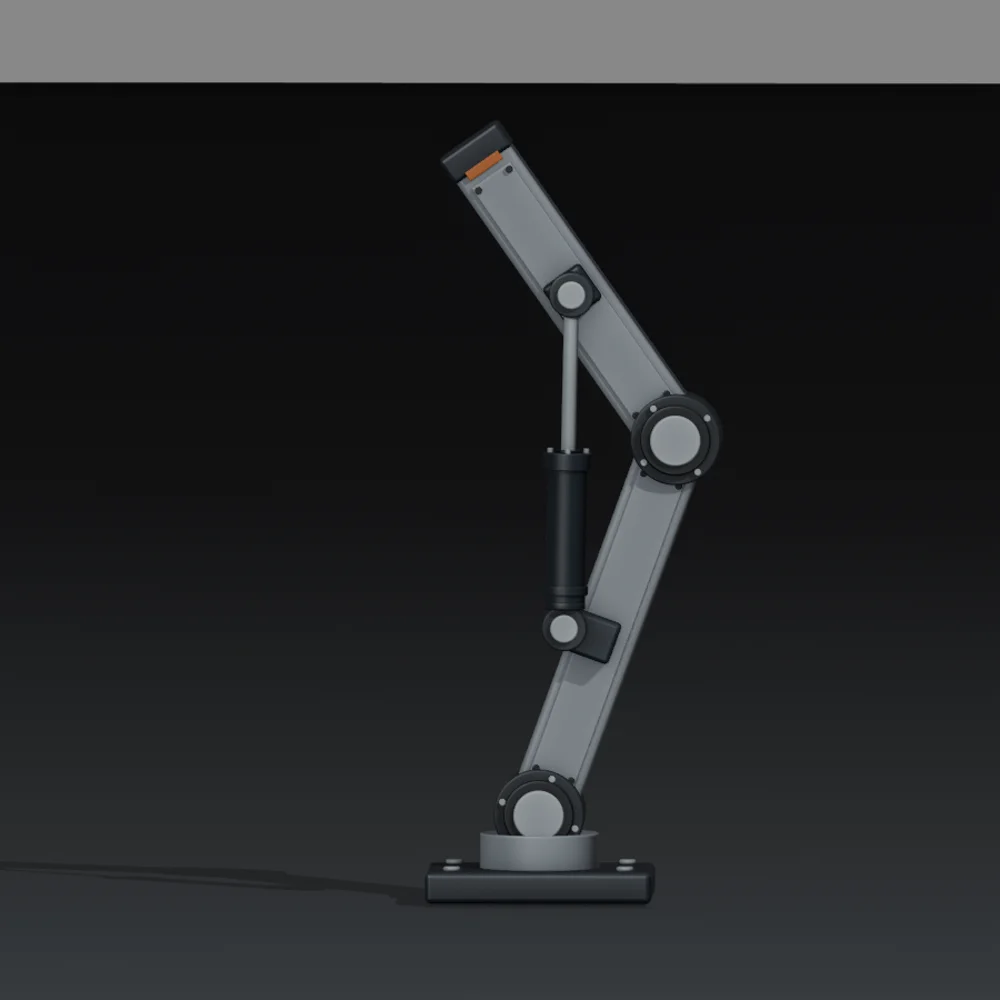
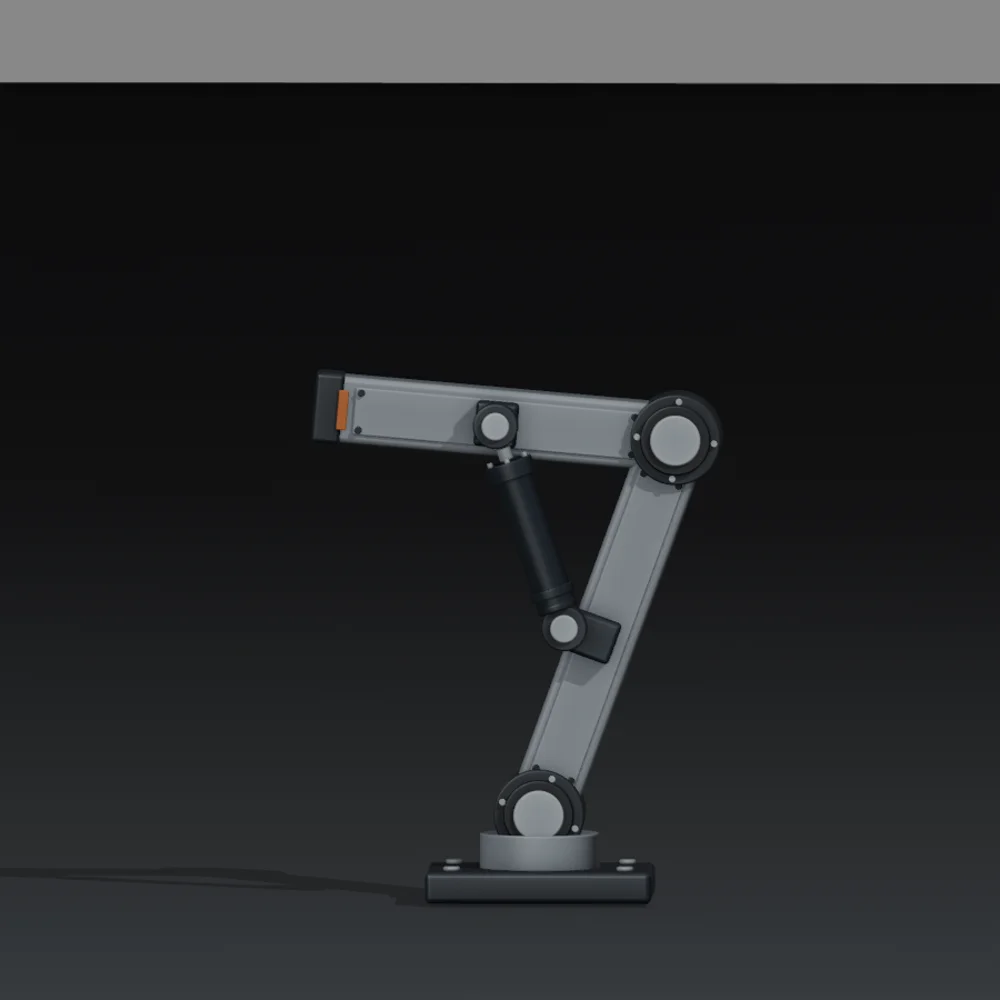
8本の脚で、その場を歩く。
4秒の動作確認プレビュー / Blender Workbench。完成用の照明・材質でレンダリングした映像とは異なります。
足先のIKと胴体の上下、脚の付け根、関節の可動域、シリンダーの連動を組み合わせています。前へ移動する映像ではなく、その場で動作を確認するループです。
形と動きを、同時に確かめる。
操作しやすいコントローラーを用意し、姿勢を変えたときのつながりを検証しています。制作対象は3DCGの機構とアニメーションであり、実機の製作や物理シミュレーションを示すものではありません。